- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик
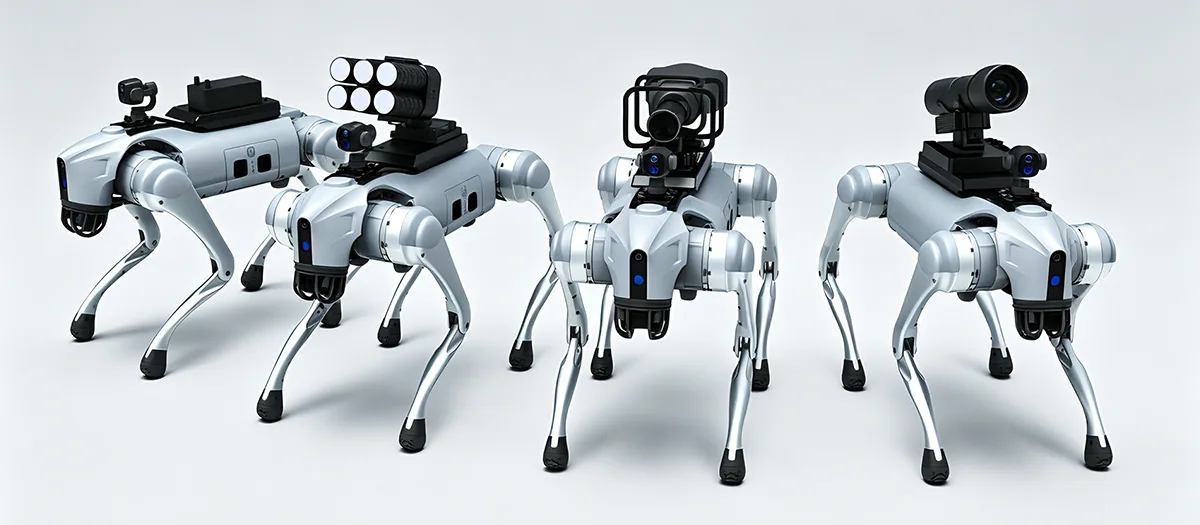
Prečo je robotický pes vhodný pre zložité priemyselné operácie?
A Robotický pesje navrhnutý tak, aby prekonal obmedzenia bežných mobilných robotov s kolesami, keď priemyselné úlohy zahŕňajú schody, svahy, nerovný terén, úzke priechody, trosky, tunely alebo iný náročný terén. Jeho hodnota pochádza z kombinácie štvornásobnej mobility, autonómnej navigácie, vnímania prostredia, snímania špecifického pre danú úlohu, modulárneho vybavenia a nepretržitej prevádzky. Pre priemyselných používateľov však samotná mobilita nestačí. Praktická platforma tiež musí podporovať stabilný pohyb, zber údajov, integráciu zariadení, správu batérií, údržbu a prevádzku za definovaných podmienok prostredia. Vďaka tomu je architektúra platformy a plánovanie aplikácií ústredným bodom úspešného nasadenia v rámci inšpekcie, monitorovania infraštruktúry, inteligentnej výroby, núdzovej podpory a iných profesionálnych prevádzkových scenárov.
Obsah
Kliknutím na sekciu prejdete priamo na príslušnú technickú diskusiu.
- 1. Čo definuje priemyselného štvornohého robota?
- 2. Čo robí pohyb nôh užitočným v náročnom teréne?
- 3. Aké autonómne funkcie zlepšujú priemyselnú prevádzku?
- 4. Akú úlohu zohráva multisenzorové vnímanie?
- 5. Aké kontrolné úlohy môže platforma štvornožcov podporovať?
- 6. Čo môže modulárne vybavenie pridať k platforme?
- 7. Pre aké podmienky by mala byť platforma navrhnutá?
- 8. Ako môžu štvornožcové roboty znížiť vystavenie náročným pracovným oblastiam?
- 9. Ako by mali byť zariadenia a snímače integrované?
- 10. Čo by mali kupujúci zhodnotiť pred výberom platformy?
- 11. Ako vyzerá štruktúrovaný proces nasadenia?
- 12. Aké je budúce smerovanie priemyselnej štvornožkovej robotiky?
- 13. Často kladené otázky
Čo definuje priemyselného štvornohého robota?
Priemyselný štvornohý robot je mobilná robotická platforma postavená na pohybe nôh, a nie na kolesách alebo pásoch. Jeho štvornohá konštrukcia mu umožňuje vyjednávať zmeny nadmorskej výšky a nepravidelného terénu, pričom nesie senzory, komunikačné vybavenie, výpočtový hardvér a ďalšie vybavenie špecifické pre aplikáciu.
Charakteristickým znakom nie je len vzhľad štyroch nôh. Hodnota štvornožky pochádza z koordinácie medzi pohybom, vnímaním, kontrolou, silou, štruktúrou a vybavením úloh. Robot musí rozumieť svojmu okoliu, prispôsobiť svoj pohyb, udržiavať rovnováhu a vykonávať definovanú prevádzkovú rutinu.
Tento systémovo orientovaný dizajn oddeľuje priemyselné štvornožky od jednoduchých strojov na diaľkové ovládanie. Profesionálna platforma môže podporovať autonómne plánovanie trasy, vyhýbanie sa prekážkam, zhromažďovanie údajov, monitorovanie vybavenia a opakovateľné hliadkové rutiny. Tieto funkcie umožňujú robotu zúčastňovať sa na širšom prevádzkovom pracovnom toku namiesto toho, aby pôsobil iba ako mobilná kamera.
Pohyblivosť nôh Pohyb na štyroch nohách umožňuje plošine zdolávať schody, svahy, medzery, nerovné podlahy, sypkú pôdu a iné zmeny terénu.
Inteligentná navigácia Vnímanie, plánovanie cesty, umiestnenie a vyhýbanie sa prekážkam môže podporiť autonómnejší pohyb v zložitých prostrediach.
Rozšíriteľná platforma Modulárne senzory a zariadenia môžu prispôsobiť rovnakú robotickú základňu rôznym kontrolným, monitorovacím a priemyselným úlohám.
Prečo štvornásobná mobilita mení priemyselnú automatizáciu
Tradičné kolesové roboty fungujú najlepšie na relatívne predvídateľných povrchoch. Ich účinnosť sa môže znížiť, keď trasu prerušia schody, výkopy, sypké materiály, zvýšené prahy alebo nerovný terén. Pásové systémy si dokážu poradiť s niektorými náročnými povrchmi, ale majú obmedzenia aj v stiesnených priestoroch a vtedy, keď prostredie obsahuje časté zmeny nadmorskej výšky.
Pohyb nôh pristupuje k problému inak. Každú nohu je možné ovládať samostatne, čo umožňuje robotovi umiestniť chodidlá podľa terénu. To poskytuje viac možností na udržanie rovnováhy pri pohybe v nepravidelných prostrediach.
Pre priemyselné aplikácie je praktickou výhodou prístup. Robot, ktorý sa môže pohybovať vo viacerých typoch terénu, môže potenciálne dosiahnuť kontrolné body, oblasti vybavenia, tunely, dielne a ďalšie miesta, kde môže konvenčná mobilná platforma potrebovať dodatočnú infraštruktúru.
- Štvornohý pohyb podporuje zmenu nadmorskej výšky a nerovný terén.
- Autonómna navigácia môže znížiť potrebu nepretržitého manuálneho riadenia.
- Senzory poskytujú informácie o prostredí pre pohybové a kontrolné úlohy.
- Modulárne rozhrania umožňujú inštaláciu rôznych zariadení pre rôzne aplikácie.
- Digitálny zber dát môže spojiť operácie v teréne s neskoršou analýzou.
Základný princípPriemyselný štvornožec by sa mal hodnotiť ako kompletný mobilný operačný systém. Mobilita je dôležitá, ale vnímanie, ovládanie, integrácia zariadení, napájanie a dátové funkcie určujú, ako užitočná sa mobilita stane.
Prečo je mobilita nôh užitočná v náročnom teréne?
Ťažký terén je jednou z najjasnejších oblastí použitia štvornožcovej robotiky. Priemyselné areály môžu obsahovať schody, rampy, priekopy, úzke chodníky, sutiny, blatisté plochy, nerovné podlahy a zmeny výšky povrchu. Plošina určená len pre rovné podlahy môže vyžadovať dodatočnú infraštruktúru alebo nemusí byť schopná dosiahnuť určité oblasti.
Štvornohý robot môže umiestňovať a zdvíhať nohy jednotlivo, čo mu umožňuje prispôsobiť držanie tela zmenám terénu. To môže podporovať pohyb po svahoch, schodoch, medzerách a nepravidelných povrchoch pri zachovaní stabilnejšieho vzťahu medzi plošinou a zemou.
Schody a výškové zmeny
Schody sú jednoduchým príkladom terénu, ktorý môže napadnúť kolesové plošiny. Každé koleso musí udržiavať vhodný kontakt s povrchom, pričom robot musí prekonávať opakované vertikálne zmeny. Platforma s nohami môže zdvihnúť jednotlivé nohy a upraviť svoju polohu tak, aby sa pohybovala medzi krokmi.
Presná schopnosť stále závisí od konštrukcie robota, geometrie kroku, riadiaceho systému a podmienok prostredia. Dôležitým technickým bodom je, že konštrukcia s nohami poskytuje ďalšie možnosti pohybu, ktoré kolesá nemajú.
Svahy a nerovné povrchy
Priemyselné prostredie často zahŕňa svahovitý betón, štrk, sypkú pôdu, bahnitú pôdu, drenážne kanály alebo prechodové povrchy. Štvornožka môže prispôsobiť polohu nôh a polohu tela zmenám terénu.
Stabilná prevádzka závisí od kombinácie mechanického dizajnu, vnímania, kontroly chôdze, trakcie a algoritmov rovnováhy. Nohy poskytujú schopnosť fyzického pohybu, zatiaľ čo riadiaci systém určuje, ako sa táto schopnosť použije.
Úzke a neprehľadné priestory
Priemyselné tunely, dielne, potrubné koridory a oblasti údržby môžu obsahovať prekážky, ktoré obmedzujú dostupnú trasu. Kompaktná štvornožka môže prechádzať niektorými z týchto priestorov bez toho, aby vyžadovala súvislú rovnú jazdnú plochu.
| Stav terénu | Výzva pre konvenčné mobilné platformy | Výhoda štvorčlenného dizajnu |
|---|---|---|
| Kroky | Vertikálne zmeny môžu prerušiť kontakt kolesa a pohyb vpred | Jednotlivé nohy je možné zdvihnúť a umiestniť do rôznych výšok |
| Strmé svahy | Znížená trakcia a obmedzené prispôsobenie tela môže ovplyvniť pohyb | Pozíciu nôh a držanie tela je možné upraviť počas pohybu |
| Suť | Nepravidelné kontaktné plochy môžu spôsobiť, že pohyb kolesa bude nestabilný | Individuálne umiestnenie chodidiel poskytuje viac možností pre zdolávanie prekážok |
| Zablatená zem | Trakcia kolies alebo pásov sa môže na mäkkých povrchoch líšiť | Umiestnenie nôh sa môže prispôsobiť meniacim sa podmienkam kontaktu |
| Medzery a priepasti | Kolesové systémy môžu vyžadovať premostenie alebo obchádzky | Pohyb nôh môže navigovať okolo alebo cez vybrané terénne prvky |
Rovnováha je dôležitá rovnako ako pohyb
Schopnosť pohybovať sa v náročnom teréne nestačí. Platforma musí udržiavať rovnováhu pri prenášaní senzorov a vybavenia. Náhle zmeny výšky zeme môžu ovplyvniť ťažisko robota a rozloženie zaťaženia.
Riadiace systémy preto potrebujú koordinovať chôdzu, držanie tela, spätnú väzbu senzorov a rýchlosť pohybu. Funkcie proti otrasom a prevráteniu môžu pomôcť udržať stabilnú prevádzku v rámci definovaného prevádzkového rozsahu.
Toto je obzvlášť dôležité, keď robot nesie kamery alebo meracie zariadenie. Nadmerný pohyb môže znížiť kvalitu zozbieraných údajov, aj keď samotný robot zostane vzpriamený.
Aké autonómne funkcie zlepšujú priemyselnú prevádzku?
Priemyselná robotika sa stáva užitočnejšou, keď platforma môže vykonávať opakovateľné úlohy bez potreby neustáleho manuálneho riadenia. Autonómne funkcie môžu znížiť pracovné zaťaženie operátora a zároveň urobiť pohyb a zber údajov štruktúrovanejším.
Moderné štvornožky môžu kombinovať vnímanie prostredia, určovanie polohy, plánovanie trasy, vyhýbanie sa prekážkam, vykonávanie úloh a zaznamenávanie údajov. Stupeň autonómie závisí od architektúry robota, senzorov, softvéru, komunikačných podmienok a operačného prostredia.
Environmentálne vnímanie
Predtým, ako sa mobilný robot dokáže autonómne navigovať, potrebuje informácie o okolitom prostredí. Senzory dokážu identifikovať prekážky, zmeny terénu, otvorené cesty a ďalšie relevantné prvky.
Údaje o vnímaní potom navigačný systém používa na určenie toho, ako sa má robot pohybovať. V meniacom sa prostredí môže byť potrebné, aby tento proces prebiehal nepretržite, namiesto toho, aby bol založený len na pevnej mape.
Plánovanie cesty a vyhýbanie sa prekážkam
Plánovanie cesty určuje, ako môže robot cestovať medzi definovanými bodmi. Vyhýbanie sa prekážkam pomáha prispôsobiť sa, keď objekt blokuje plánovanú trasu alebo keď sa zmenia podmienky prostredia.
Pre priemyselnú kontrolu to môže podporovať opakovateľné trasy okolo zariadenia, cez zariadenia alebo medzi určenými kontrolnými bodmi. Operátori sa môžu viac sústrediť na výsledky kontroly, než na manuálne ovládanie každého pohybu.
Plánovanie úloh a zber údajov
Autonómna kontrolná rutina môže kombinovať pohyb so snímaním. Robot môže cestovať na definované miesta, zbierať obrázky alebo hodnoty senzorov, zaznamenávať výsledky a potom pokračovať na ďalšie miesto.
Vzniká tak digitálny pracovný tok, v ktorom je prepojený pohyb robota a zozbierané informácie. Namiesto vytvárania iba video streamu môže systém vytvoriť štruktúrovaný záznam výsledkov inšpekcie.
Vnímať
Senzory zhromažďujú informácie o teréne, prekážkach, vybavení a okolitých podmienkach.
Plán
Navigačný systém určí vhodnú trasu podľa dostupného priestoru a požiadaviek úlohy.
zák
Nohy a riadiace systémy koordinujú pohyb a zároveň sa prispôsobujú zmenám prostredia.
Záznam
Inšpekčné snímky, merania senzorov a prevádzkové informácie možno uložiť na ďalšiu analýzu.
Autonómia by mala zodpovedať prostrediu
Autonómna prevádzka neznamená, že každé priemyselné prostredie by malo byť plne bez dozoru. Niektoré prostredia vyžadujú definovaný dohľad, vzdialený zásah alebo potvrdenie operátora pred špecifickými úlohami.
Praktickejší prístup je identifikovať, ktoré časti pracovného toku možno spoľahlivo automatizovať a kde je ľudské rozhodovanie stále užitočné. Navigácia, opakované zhromažďovanie údajov a rutinné vykonávanie trasy sú silnými kandidátmi na automatizáciu, zatiaľ čo nezvyčajné zistenia si môžu vyžadovať dodatočné ľudské hodnotenie.
Akú úlohu zohráva multisenzorové vnímanie?
Vnímanie poskytuje mobilnému robotovi informácie, ktoré potrebuje na pochopenie svojho prostredia a vykonávanie úloh špecifických pre aplikáciu. Jediný snímač len zriedka poskytuje všetky informácie potrebné pre priemyselnú prevádzku.
Vizuálne kamery môžu poskytnúť podrobné obrázky. Tepelné senzory dokážu odhaliť teplotné rozdiely. Senzory vzdialenosti môžu pomôcť robotovi pochopiť okolitú geometriu. Iné senzory môžu podporovať lokalizáciu, meranie prostredia alebo kontrolu špecifickú pre zariadenie.
Vizuálne snímanie
Kamery s vysokým rozlíšením dokážu zachytiť obrázky a video na pozorovanie zariadení, kontroly infraštruktúry, monitorovanie zariadení a dokumentáciu. Vizuálne údaje sú často východiskovým bodom kontroly, pretože operátori môžu priamo kontrolovať vzhľad komponentov a povrchov.
Tepelné snímanie
Tepelné zobrazovanie môže identifikovať zmeny teploty, ktoré nemusia byť zrejmé na obrázkoch vo viditeľnom svetle. To môže byť užitočné pri elektrických zariadeniach, strojoch, energetických systémoch a iných aktívach, kde abnormálne tepelné vzory môžu naznačovať stav vyžadujúci ďalšie vyhodnotenie.
Priestorové vnímanie
Informácie o vzdialenosti a hĺbke môžu pomôcť robotovi pochopiť prekážky, chodby, schody a ďalšie prvky prostredia. To podporuje navigáciu a môže prispieť aj k mapovaniu a priestorovej dokumentácii.
| Kategória snímača | Primárne informácie | Potenciálna priemyselná úloha |
|---|---|---|
| Kamera s viditeľným svetlom | Obrázky a video | Vizuálna kontrola, dokumentácia, pozorovanie zariadenia |
| Termokamera | Teplotné vzorce | Kontroly tepelného stavu a identifikácia abnormálneho tepla |
| Senzor hĺbky alebo rozsahu | Vzdialenosti a priestorové vzťahy | Navigácia, vyhýbanie sa prekážkam a mapovanie prostredia |
| Environmentálny senzor | Definované environmentálne merania | Monitorovanie lokality a zber dát špecifických pre aplikáciu |
Prečo záleží na fúzii senzorov
Fúzia senzorov kombinuje informácie z rôznych zdrojov snímania, aby sa vytvorilo úplnejšie zobrazenie prostredia. Kamera môže rozpoznať vzhľad objektu, zatiaľ čo hĺbkový senzor poskytuje jeho vzdialenosť a polohu.
Tepelné informácie potom môžu pridať ďalšiu vrstvu tým, že ukážu, či má objekt nezvyčajný teplotný vzor. Kombinácia týchto zdrojov môže urobiť inšpekciu a navigáciu informatívnejšou ako spoliehanie sa len na jeden senzor.
Výber užitočného zaťaženia závisí od úlohy
Viac senzorov nemusí nutne znamenať lepší systém. Každý ďalší komponent zvyšuje hmotnosť, požiadavky na napájanie, montážne obmedzenia, požiadavky na spracovanie údajov a úvahy o údržbe.
Správny prístup je vybrať len informácie potrebné pre definovanú úlohu. Platforma vizuálnej kontroly nemusí vyžadovať veľkú zbierku environmentálnych senzorov, zatiaľ čo projekt priemyselného monitorovania môže potrebovať niekoľko typov údajov, aby sa dosiahli užitočné výsledky.
Aké kontrolné úlohy môže platforma štvornožcov podporovať?
Inšpekcia je jednou z najpraktickejších priemyselných aplikácií štvornožcovej robotiky, pretože platforma sa môže pohybovať cez miesta, ktoré môžu byť pre ľudí nepohodlné alebo náročné pre kolesové stroje.
Robot môže sledovať definované trasy, zastavovať sa na kontrolných bodoch, zbierať obrázky alebo údaje zo senzorov a vracať informácie do systému analýzy. To vytvára opakovateľný pracovný postup kontroly, ktorý možno naplánovať podľa prevádzkových požiadaviek zariadenia.
Kontrola v továrni a dielni
Vo výrobných prostrediach sú zariadenia často distribuované vo veľkých zariadeniach. Niektoré oblasti môžu byť vyvýšené, úzke alebo oddelené zmenami úrovne podlahy.
Štvornožcová platforma môže navigovať vo vybraných častiach zariadenia a zbierať vizuálne informácie zo strojov, potrubí, elektrických skríň, konštrukčných oblastí a iných definovaných aktív.
Monitorovanie napájania a zariadení
Tepelné a vizuálne senzory je možné kombinovať na kontrolu zariadení, kde sú dôležité teplotné rozdiely. Robot dokáže zbierať snímky na vopred definovaných miestach a porovnávať aktuálne výsledky s historickými záznamami.
Kontrola tunelov a obmedzených priestorov
Tunely, potrubné chodby a iné úzke oblasti môžu predstavovať problémy s prístupom. Kompaktný mobilný robot môže vstúpiť do takýchto priestorov, pričom nesie kamery, osvetlenie alebo iné senzory vhodné na inšpekčnú úlohu.
Pozorovanie infraštruktúry
Aktíva infraštruktúry často vyžadujú opakovanú kontrolu podobných oblastí. Opakovateľná trasa robota môže pomôcť štandardizovať zber obrázkov a poskytnúť konzistentnú prevádzkovú sekvenciu.
- Bežná kontrola:Sledujte preddefinované trasy a zbierajte opakujúce sa vizuálne alebo senzorové údaje.
- Monitorovanie zariadenia:Skombinujte vizuálne a tepelné informácie na posúdenie stavu.
- Štrukturálne pozorovanie:Zachyťte obrázky vybraných povrchov, spojov, potrubí a iných fyzických aktív.
- Údajová dokumentácia:Vytvárajte záznamy o inšpekciách s časovou pečiatkou pre neskoršie porovnanie a analýzu.
Výhoda inšpekcieNajužitočnejšia automatizácia nie je len nahradenie pešej kontrolnej trasy. Vytvára opakovateľný cyklus, v ktorom je spojený pohyb, snímanie, zaznamenávanie údajov a neskoršia analýza.
Údaje z inšpekcií by mali byť štruktúrované
Veľká zbierka obrázkov nie je automaticky užitočná. Systém by mal spájať údaje s konkrétnymi miestami, zariadeniami, trasami alebo kontrolnými bodmi, aby operátori mohli pochopiť, odkiaľ každé pozorovanie pochádza.
Keď sa robotický kontrolný systém skombinuje s vhodným softvérom, výsledné informácie môžu podporiť analýzu trendov, plánovanie údržby a následnú kontrolu. Presný pracovný postup závisí od zariadenia a požadovaných informácií.
Čo môže modulárne vybavenie pridať k platforme?
Modularita umožňuje jednej robotickej platforme podporovať rôzne úlohy zmenou alebo pridaním vybavenia. To je užitočné najmä v priemyselných prostrediach, kde môže byť potrebných niekoľko typov kontroly a monitorovania.
Možné vybavenie zahŕňa kamery s viditeľným svetlom, termovízne systémy, detektory plynov, osvetľovacie jednotky, komunikačné zariadenia, senzory prostredia a ďalšie moduly špecifické pre danú úlohu. Presná konfigurácia závisí od nosnosti robota, elektrického systému, montážnych rozhraní a prevádzkových podmienok.
Inšpekčné zariadenie
Kamery a termovízne systémy dokážu premeniť robota na mobilnú inšpekčnú platformu. Vizuálne kamery môžu dokumentovať fyzikálne podmienky, zatiaľ čo tepelné senzory môžu poskytnúť ďalšie informácie o distribúcii tepla.
Environmentálne vybavenie
Plynové a environmentálne senzory môžu robotovi umožniť zbierať merania z oblastí, ktoré nemusia byť vhodné pre manuálny prístup. To môže podporovať monitorovanie pracovných tokov v priemyselných zariadeniach, tuneloch, dielňach a iných definovaných prostrediach.
Osvetľovacie a komunikačné zariadenia
Osvetľovacie moduly môžu zlepšiť kvalitu obrazu v tmavých oblastiach a podporovať prevádzku na miestach s obmedzeným osvetlením. Komunikačné zariadenie umožňuje operátorom vymieňať si informácie s personálom v prevádzkovej oblasti.
Vizuálny modul Zachytáva obrázky a video na vizuálnu kontrolu, dokumentáciu a pozorovanie zariadenia.
Tepelný modul Poskytuje informácie o teplote, ktoré dopĺňajú konvenčnú vizuálnu kontrolu.
Environmentálny modul Zhromažďuje definované merania plynu, vzduchu alebo iných environmentálnych meraní podľa aplikácie.
Modularita by mala mať definované rozhrania
Modulárny systém je praktický len vtedy, keď je možné zariadenie nainštalovať bez vytvárania zbytočných problémov s kompatibilitou. Mali by byť jasne definované montážne body, elektrické pripojenia, dátové rozhrania, fyzické rozmery a hmotnostné limity.
Štandardizované rozhrania môžu zjednodušiť zmeny medzi konfiguráciami zariadení. Špecializované projekty môžu zároveň vyžadovať vlastné držiaky, kryty alebo usporiadania napájania, keď štandardné rozhrania nespĺňajú požiadavky aplikácie.
Výkon a hmotnosť sa musia posudzovať spoločne
Každý pridaný modul mení kompletnú prevádzkovú konfiguráciu. Ťažší snímač zvyšuje zaťaženie nôh a pohonného systému. Dodatočná elektronika môže zvýšiť spotrebu elektrickej energie. Väčšie puzdro môže ovplyvniť ťažisko alebo obmedziť pohyb robota.
Modulárny dizajn preto funguje najlepšie, keď bol robot vyvinutý s dostatočnou pozornosťou na mechanické a elektrické vzťahy medzi základnou platformou a jej vybavením.
Pre aké podmienky by mala byť platforma navrhnutá?
Priemyselné prostredie sa výrazne líši. Poschodie dielne predstavuje rôzne výzvy ako vonkajšia stavebná oblasť, zatiaľ čo tunel prináša iné obmedzenia z otvoreného priemyselného areálu.
Pred výberom alebo vývojom robotickej platformy by sa mali jasne definovať podmienky prostredia. Tieto podmienky ovplyvňujú štruktúru, senzory, pohybové algoritmy, tesnenie, správanie batérie a požiadavky na údržbu.
Dážď a vlhkosť
Vonkajšie prostredie môže vystaviť robotické zariadenie dažďu, striekajúcej vode a vysokej vlhkosti. Vhodná úroveň ochrany závisí od konštrukcie platformy a zamýšľaného prevádzkového prostredia.
Vlhkosť môže ovplyvniť aj snímače a konektory. Pri opakovanej vonkajšej prevádzke by sa tieto komponenty mali brať do úvahy pri mechanickom a elektrickom návrhu a nie ako sekundárne detaily.
Prach a voľné materiály
Priemyselné miesta môžu obsahovať prach, piesok, úlomky alebo iné častice. Takéto materiály sa môžu dostať do pohyblivých mechanizmov alebo ovplyvniť viditeľnosť snímača.
Ochrana, postupy čistenia, prístup k údržbe a výber komponentov by preto mali odrážať skutočné podmienky na mieste.
Teplota
Výkon batérie, elektronika, senzory a mechanické materiály môžu reagovať odlišne na zmeny teploty. Platforma určená pre široké teplotné podmienky by sa mala vyhodnotiť vzhľadom na skutočný rozsah očakávaný počas prevádzky.
Vibrácie a náraz
Pohyb nôh vytvára opakovaný mechanický pohyb, zatiaľ čo nerovný terén môže spôsobiť ďalšie otrasy. Citlivé snímače a elektronické zariadenia preto vyžadujú vhodnú montáž a ochranu.
| Environmentálny faktor | Potenciálny efekt | Zváženie dizajnu |
|---|---|---|
| Vlhkosť | Môže ovplyvniť konektory, elektroniku a senzory | Vhodné postupy uzavretia, tesnenia a údržby |
| Prach | Môže vstúpiť do mechanických alebo elektronických priestorov | Ochrana, prístup k čisteniu a výber vhodných komponentov |
| Teplota | Môže ovplyvniť správanie batérie a elektroniky | Definovaný prevádzkový rozsah a príslušné environmentálne hodnotenie |
| Vibrácie | Môže ovplyvniť údaje snímača a mechanické komponenty | Vhodné upevnenie, konštrukčný návrh a vyhodnotenie vibrácií |
| Vplyv | Môže namáhať nohy, kryty, držiaky a elektroniku | Konštrukčná ochrana a validácia za definovaných podmienok |
Prostredie určuje správnu konfiguráciu
Neexistuje univerzálna konfigurácia, ktorá by bola ideálna pre každý priemyselný areál. Prevádzkové prostredie by malo byť zdokumentované pred výberom robota.
Užitočné informácie môžu zahŕňať vnútornú alebo vonkajšiu prevádzku, typy povrchov, teplotný rozsah, prítomnosť prachu alebo vlhkosti, šírku chodby, rozmery schodiska, očakávané prekážky, požadované užitočné zaťaženie a podmienky komunikácie.
Ako môžu štvornožcové roboty znížiť vystavenie náročným pracovným oblastiam?
Jednou z dôležitých aplikácií priemyselnej robotiky je zníženie potreby ľudí vstupovať na miesta, ktoré sú ťažko dostupné, nepohodlné alebo nevhodné na rutinnú manuálnu kontrolu.
Mobilný robot môže prenášať kamery a senzory do definovaných oblastí, zatiaľ čo operátori zostávajú v pohodlnejšej riadiacej polohe. To môže podporiť kontrolu a zber údajov bez toho, aby sa od personálu vyžadovalo, aby fyzicky sledoval každú cestu kontroly.
Zníženie bežnej expozície
Niektoré priemyselné úlohy zahŕňajú opakovaný pohyb cez horúce, prašné, mokré, hlučné, úzke alebo inak náročné prostredia. Používanie mobilnej platformy na rutinný zber údajov môže znížiť frekvenciu vstupu personálu do týchto oblastí.
Robot neodstráni každú požiadavku na ľudský zásah. Údržba, nezvyčajné nálezy, opravy a úlohy mimo schopností robota môžu stále vyžadovať vyškolený personál. Účelom je posunúť príslušné inšpekčné a monitorovacie činnosti do viac kontrolovaného prevádzkového modelu.
Diaľkové pozorovanie a komunikácia
Kamerové a komunikačné moduly môžu operátorom poskytnúť informácie z terénu bez toho, aby museli stáť vedľa kontrolovaného zariadenia.
Pre tímy údržby to môže byť užitočné počas predbežných kontrol. Robot môže najskôr zbierať vizuálne informácie, čo technikom umožňuje určiť, aký druh následnej práce môže byť potrebný pred vstupom do oblasti.
Zníženie rizika závisí od návrhu systému
Robot nie je automaticky bezpečný len preto, že je vzdialený. Celý systém potrebuje vhodnú navigáciu, vyhýbanie sa prekážkam, komunikáciu, núdzové postupy, postupy údržby a prevádzkové limity.
Robot by sa preto mal považovať skôr za inžiniersky nástroj s definovanými schopnosťami než za univerzálnu náhradu ľudskej práce.
- Definujte, ktoré úlohy možno vykonávať na diaľku.
- Vytvorte bezpečné prevádzkové hranice pre robot.
- Poskytnite vhodné komunikačné a núdzové riadiace funkcie.
- Udržujte snímače a mechanické komponenty podľa prevádzkových podmienok.
- Udržujte ľudský zásah dostupný pre situácie, ktoré presahujú definované schopnosti robota.
Ako by mali byť zariadenia a senzory integrované?
Integrácia zariadení určuje, či robot môže vykonávať zamýšľanú úlohu bez toho, aby ohrozil mobilitu, rovnováhu, dostupnosť energie alebo kvalitu údajov. Senzor, ktorý dobre funguje na pracovnom stole, môže vyžadovať inú montážnu štruktúru, keď je nainštalovaný na pohyblivú štvornožku.
Mechanická montáž
Upevňovacie body by mali zariadenie bezpečne podopierať a zároveň udržiavať dostatočný prístup pre inštaláciu a údržbu. Dôležité je aj umiestnenie zariadenia, pretože môže ovplyvniť ťažisko a pohyb robota.
V prípade kamier a senzorov, ktoré vyžadujú stabilný pohľad, by mal montážny systém brať do úvahy aj pohyb a vibrácie. Zariadenie potrebuje vhodné zorné pole bez toho, aby zasahovalo do nôh robota alebo iných komponentov.
Elektrická integrácia
Každý pridaný modul vytvára elektrickú požiadavku. Kamery, tepelné systémy, výpočtové moduly, osvetlenie, komunikačné zariadenia a senzory prostredia môžu mať rôzne požiadavky na napätie a prúd.
Architektúra napájania sa musí prispôsobiť týmto zaťaženiam a zároveň zachovať kompatibilitu s batériou robota a riadiacou elektronikou.
Integrácia údajov
Moderné robotické systémy dokážu generovať veľké množstvo obrazových, senzorových a navigačných údajov. Systém by mal definovať, ako sa informácie zbierajú, prenášajú, ukladajú a spracúvajú.
Pri kontrolných aplikáciách by údaje mali v ideálnom prípade zostať spojené s informáciami o polohe a čase, aby neskoršia analýza mohla presne určiť, kde bolo konkrétne pozorovanie zhromaždené.
| Integračná oblasť | Kľúčová otázka | Potenciálny vplyv |
|---|---|---|
| Hmotnosť | Môže robot niesť kompletný balík vybavenia? | Ovplyvňuje pohyblivosť, rovnováhu a mechanické zaťaženie |
| pozícia | Kde by malo byť zariadenie namontované? | Môže ovplyvniť ťažisko, zorné pole a pohyb |
| Sila | Aký elektrický príkon je potrebný? | Zmení požiadavky na batériu a správu napájania |
| Údaje | Ako sa budú informácie prenášať alebo uchovávať? | Určuje komunikačnú a spracovateľskú architektúru |
| Údržba | Je možné získať prístup k modulu a vymeniť ho? | Ovplyvňuje prevádzkyschopnosť a kontinuitu prevádzky |
Integrácia by mala byť naplánovaná pred nasadením
Včasné plánovanie môže zabrániť problémom, ako sú zablokované senzory, nedostupné konektory, nedostatočná kapacita batérie alebo nestabilné upevnenie zariadenia.
Užitočné technické informácie zahŕňajú rozmery zariadenia, hmotnosť, spotrebu energie, špecifikácie konektorov, komunikačné rozhrania, montážne požiadavky, prevádzkovú teplotu a očakávané vystavenie sa prostrediu.
Keď sú tieto parametre známe, robotickú platformu možno hodnotiť ako kompletný systém a nie ako základný robot s dodatočne pridaným vybavením.
Čo by mali kupujúci hodnotiť pred výberom platformy?
Výber štvornohého robota by mal začať aplikáciou, a nie vzhľadom alebo jedným číslom výkonu. Technicky vyspelá platforma môže byť stále nevhodná, ak sa nedokáže pohybovať v požadovanom teréne, niesť potrebné vybavenie, fungovať za predpokladaných podmienok alebo poskytnúť požadované údaje.
Začnite s prostredím
Zdokumentujte povrchy, svahy, schody, chodby, prekážky, teplotu, vlhkosť, prach a iné charakteristiky prostredia. Tieto faktory určujú, aký typ mobility a ochrany platforma vyžaduje.
Definujte prevádzkovú úlohu
Identifikujte, či robot bude vykonávať kontrolu, monitorovanie, zber údajov, prepravu, pozorovanie zariadenia alebo inú definovanú funkciu. Úloha určuje zariadenie, ktoré je potrebné nainštalovať.
Vyhodnoťte mobilitu
Pozrite sa na viac ako len na schopnosť chodiť. Zvážte stúpanie po schodoch, manipuláciu so svahom, prekonávanie prekážok, stabilitu, rýchlosť pohybu, schopnosť otáčania a výkon v skutočných podmienkach povrchu očakávaných na mieste.
Skontrolujte nosnosť a integráciu
Mal by sa posúdiť kompletný balík vybavenia vrátane kamier, senzorov, komunikačných zariadení, montážnych konštrukcií, batérií a ďalšieho príslušenstva.
Preskúmajte autonómne funkcie
Zistite, či systém môže podporovať plánovanie trasy, vyhýbanie sa prekážkam, určovanie polohy, automatizovaný zber údajov, plánovanie úloh a vzdialené monitorovanie na úrovni požadovanej projektom.
- Terén:Aké povrchy, schody, svahy a prekážky musí robot prekonať?
- Úloha:Akú fyzickú akciu alebo informácie musí robot poskytnúť?
- Užitočné zaťaženie:Aké vybavenie je potrebné nosiť a koľko váži?
- Výkon:Aká je kombinovaná elektrická spotreba platformy a inštalovaného zariadenia?
- Autonómia:Ktoré časti operačného pracovného toku vyžadujú automatizované vykonávanie?
- Prostredie:Aké teploty, prach, vlhkosť, vibrácie alebo nárazy sa očakávajú?
- Údržba:Ako sa budú kontrolovať a opravovať senzory, batérie, nohy a ďalšie komponenty?
Princíp výberuNajlepšia platforma nemusí byť nevyhnutne tá s najdlhším hárkom špecifikácií. Je to ten, ktorého vlastnosti mobility, snímania, výkonu, integrácie zariadení, autonómie a údržby zodpovedajú skutočnému prevádzkovému prostrediu.
Ako vyzerá štruktúrovaný proces nasadenia?
Štruktúrovaný proces nasadenia pomáha premeniť všeobecný koncept robotiky na operačný systém s jasnými technickými požiadavkami. Toto je obzvlášť dôležité pre priemyselné aplikácie, pretože robot musí pracovať s existujúcim prostredím, vybavením, postupmi a dátovými systémami.
- Definujte prevádzkový scenár:Zaznamenajte si rozloženie lokality, terén, podmienky prostredia, prevádzkové trasy a cieľové úlohy.
- Identifikujte požadované vybavenie:Zistite, ktoré kamery, tepelné senzory, environmentálne zariadenia, osvetľovacie jednotky alebo komunikačné moduly sú potrebné.
- Nastavte parametre systému:Skontrolujte hmotnosť, rozmery, požiadavky na napájanie, dátové rozhrania, montážne polohy a prístup k údržbe.
- Zostavte prevádzkovú trasu:Definujte oblasti, kontrolné body, navigačné cesty a postupnosť kontroly vyžadovanú aplikáciou.
- Overenie mobility:Vyhodnoťte pohyb na skutočnom teréne vrátane schodov, svahov, prekážok a prechodových plôch.
- Overiť vybavenie:Skontrolujte kvalitu obrazu, hodnoty snímačov, komunikáciu a stabilitu zariadenia počas pohybu.
- Stanovte prevádzkové postupy:Definujte postupy nabíjania, údržby, kontroly údajov, zásahov a núdzových situácií.
Testovanie stránok je dôležité
Laboratórne testy nemôžu reprodukovať všetky charakteristiky skutočného zariadenia. Robot by mal byť hodnotený v reprezentatívnych prevádzkových podmienkach vždy, keď je to praktické.
Testovanie lokality môže odhaliť detaily, ktoré je ťažké identifikovať počas všeobecného vývoja. Koridor môže byť užší, ako sa očakávalo. Schodisko môže mať nezvyčajnú výšku. Určitý povrch môže poskytovať menšiu trakciu. Svetelné podmienky môžu znížiť výkon fotoaparátu.
Tieto zistenia sa potom môžu použiť na úpravu plánovania trasy, umiestnenia zariadenia, konfigurácie senzorov alebo prevádzkových postupov.
Dátové pracovné toky by mali byť navrhnuté s robotom
Automatizácia inšpekcií prináša hodnotu len vtedy, keď je možné zhromaždené informácie použiť. Užitočný systém by mal definovať, ako sa ukladajú obrázky a hodnoty senzorov, ako sú spojené s miestami, ako sa identifikujú abnormality a ako operátori kontrolujú výsledky.
Pri opakovanej kontrole môžu byť základom pre porovnanie aj historické záznamy. Robot môže zbierať údaje pomocou podobných trás a hľadísk, vďaka čomu je možné zmeny v priebehu času ľahšie identifikovať.
Údržba musí byť súčasťou nasadenia
Mobilný robot obsahuje mechanické a elektronické komponenty, ktoré zažívajú opakovaný pohyb. Nohy, kĺby, motory, snímače, konektory, batérie a ochranné kryty si vyžadujú primeranú údržbu.
Bežná kontrola by preto mala byť od začiatku zahrnutá do operačného plánu. Ľahký prístup ku kľúčovým komponentom a jasné postupy výmeny môžu urobiť dlhodobú prevádzku praktickejšou.
Aký je budúci smer priemyselnej štvornožkovej robotiky?
Vývoj priemyselnej štvornožcovej robotiky smeruje k väčšej autonómii, lepšiemu povedomiu o životnom prostredí, silnejšej integrácii zariadení a špecifickejšiemu aplikačnému softvéru. Centrálne smerovanie robotov nielen zlepšuje chôdzu, ale umožňuje im vykonávať kompletné pracovné postupy s menším počtom manuálnych zásahov.
Inteligentnejšia prevádzka
Od robotov sa čoraz viac očakáva, že budú kombinovať vnímanie a pohyb namiesto toho, aby ich považovali za samostatné funkcie. Platforma môže použiť informácie o životnom prostredí na rozhodnutie, kam sa má pohybovať, ako sa vyhnúť prekážkam a kde vykonať úlohu.
To vytvára užší vzťah medzi fyzickým robotom a softvérom, ktorý ho riadi. Výsledkom môže byť prispôsobivejší pohyb v prostrediach, ktoré nemožno úplne reprezentovať pevnou trasou.
Inteligentnejšia kontrola
Keďže kamery a senzory zhromažďujú viac informácií, automatizovaná analýza sa stáva čoraz užitočnejšou. Rozpoznávanie založené na AI môže pomôcť identifikovať preddefinované vizuálne podmienky, organizovať inšpekčné obrázky a zvýrazniť oblasti, ktoré si zaslúžia ďalšiu kontrolu.
Napríklad systém môže byť navrhnutý tak, aby rozpoznal vybrané anomálie zariadenia, zmeny povrchu alebo iné podmienky definované aplikáciou. Ľudskí operátori sa potom môžu sústrediť na overovanie a rozhodovanie namiesto toho, aby s rovnakou pozornosťou kontrolovali každý obrázok.
Väčšia modularita
Budúce priemyselné platformy budú pravdepodobne podporovať širšie kombinácie zariadení. Jedna robotická základňa môže obsahovať rôzne inšpekčné senzory, moduly prostredia, komunikačné zariadenia alebo zariadenia špecifické pre danú úlohu.
To si vyžaduje viac štandardizovaných mechanických a elektrických rozhraní a zároveň umožňuje prispôsobenie tam, kde to vyžadujú špecializované projekty.
Integrácia s priemyselnými informačnými systémami
Ďalšia etapa priemyselnej robotiky pravdepodobne prepojí fyzickú prevádzku s digitálnymi riadiacimi systémami. Informácie generované robotom je možné kombinovať so záznamami zariadení, plánmi údržby, mapami, históriou kontrol a ďalšími digitálnymi údajmi.
To umožňuje, aby sa robot stal súčasťou väčšieho priemyselného pracovného toku a nefungoval ako izolovaný stroj.
Vyššia autonómia Viac úloh je možné vykonávať prostredníctvom autonómnej navigácie, plánovania trasy, vyhýbania sa prekážkam a plánovanej prevádzky.
Lepšie vnímanie Viaceré senzory a inteligentná analýza môžu poskytnúť bohatšie informácie o zariadení a okolí.
Hlbšia integrácia Robotické platformy dokážu prepojiť mobilitu, senzory, napájanie, dáta a priemyselný softvér do kompletnejšieho operačného pracovného postupu.
Od mobilného stroja po inteligentnú operačnú platformu
Dlhodobá hodnota štvornohej robotiky spočíva v spojení fyzickej mobility a digitálnej inteligencie. Fyzický prístup poskytuje robot, ktorý dokáže prejsť náročným terénom. Senzory poskytujú informácie. Autonómne riadenie poskytuje opakovateľnosť. Analýza založená na AI môže pomôcť interpretovať zhromaždené údaje. Priemyselný softvér spája tieto výsledky so širšími pracovnými postupmi.
Každá z týchto schopností je užitočná samostatne, ale ich kombinácia vytvára oveľa schopnejšiu platformu. Čím užšie sú integrované, tým viac aplikácií môže byť podporovaných bez toho, aby sa pre každú novú úlohu prerábal celý systém.
Princíp orientovaný na budúcnosťSmer priemyselnej štvorbokej robotiky smeruje k systémom orientovaným na úlohy, ktoré kombinujú mobilitu, vnímanie, autonómnu prevádzku, modulárne vybavenie a dátovú inteligenciu v rámci jednej koordinovanej platformy.
Často kladené otázky
Čo je priemyselný štvornohý robot?
Ide o štvornohú mobilnú robotickú platformu navrhnutú pre profesionálne úlohy, ako je kontrola, monitorovanie, zber dát a prevádzka v prostrediach, kde môžu mať konvenčné kolesové roboty problémy s navigáciou.
Prečo sú štvornohé roboty vhodné do nerovného terénu?
Štyri samostatne ovládané nohy poskytujú viac možností umiestnenia chodidiel a držania tela. To môže pomôcť platforme prekonať schody, svahy, medzery, voľné povrchy a iné zmeny terénu v rámci jej definovaných prevádzkových schopností.
Môže štvornohý robot fungovať autonómne?
áno. V závislosti od architektúry systému môžu autonómne funkcie zahŕňať vnímanie prostredia, určovanie polohy, plánovanie trasy, vyhýbanie sa prekážkam, vykonávanie úloh a zber údajov. Vhodná úroveň autonómie závisí od aplikácie a prostredia.
Aké senzory je možné nainštalovať na štvornožku?
Možné vybavenie zahŕňa kamery s viditeľným svetlom, termovízne systémy, snímače hĺbky alebo dosahu, zariadenia na monitorovanie životného prostredia, osvetľovacie systémy, komunikačné moduly a ďalšie vybavenie špecifické pre danú úlohu. Presná konfigurácia závisí od platformy a aplikácie.
Môže sa štvornožkový robot použiť na priemyselnú kontrolu?
áno. Môže podporovať rutinnú inšpekciu priemyselných zariadení, zariadení, infraštruktúry, tunelov, dielní a iných oblastí sledovaním definovaných trás a zhromažďovaním vizuálnych, tepelných alebo iných údajov senzorov.
Dá sa termovízia integrovať do robota?
áno. Tepelné zobrazovanie možno použiť spolu s konvenčnými kamerami, keď sú teplotné rozdiely relevantné pre kontrolnú úlohu. Snímač, montážna poloha, požiadavka na napájanie a dátové rozhranie by sa mali hodnotiť ako súčasť celého systému.
Je možné k robotovi pridať ďalšie vybavenie?
Mnoho profesionálnych platforiem môže podporovať modulárne vybavenie za predpokladu, že pridané komponenty zostanú v rámci definovaných mechanických, elektrických, hmotnostných a rozhraní. Pre špecializované konfigurácie môžu byť potrebné vlastné držiaky alebo iné integračné komponenty.
Čo treba zvážiť pred výberom platformy?
Medzi dôležité faktory patrí terén, požiadavky na schodisko a sklon, prevádzkové prostredie, hmotnosť užitočného zaťaženia, požiadavky na snímače, spotreba energie, autonómne funkcie, tok údajov, prístup k údržbe a podmienky komunikácie.
Môže rovnaká platforma podporovať rôzne aplikácie?
áno. Modulárny dizajn umožňuje inštaláciu rôznych senzorov a zariadení na kontrolu, monitorovanie, meranie životného prostredia alebo iné definované priemyselné úlohy. Dostupná konfigurácia závisí od architektúry robota a požiadaviek na vybavenie.
Ako sa dajú použiť kontrolné údaje po robotickej hliadke?
Zhromaždené snímky a údaje zo senzorov možno priradiť k miestam a kontrolným bodom a následne skontrolovať preddefinované podmienky. Historické záznamy môžu tiež podporiť porovnanie medzi kontrolnými cyklami a pomôcť pri organizácii následných prác.
Odstraňuje autonómna prevádzka potrebu operátorov?
Nie nevyhnutne. Automatizácia môže obmedziť nepretržité manuálne ovládanie, ale operátori môžu byť stále potrební na dohľad, manipuláciu s výnimkami, údržbu, neobvyklé nálezy a úlohy mimo definovaných prevádzkových schopností robota.
V akých prostrediach môžu byť priemyselné štvornohé roboty použité?
Potenciálne aplikácie zahŕňajú továrne, dielne, tunely, priemyselné zariadenia, miesta s infraštruktúrou, nerovné vonkajšie plochy a ďalšie miesta, kde sa vyžaduje mobilná kontrola alebo zber údajov. Skutočná vhodnosť závisí od podmienok prostredia a špecifikácií platformy.
Diskutujte o projekte štvornožcovej robotiky
Zdieľajte terénne podmienky, kontrolnú úlohu, požiadavky na vybavenie, hmotnosť užitočného zaťaženia, prevádzkové prostredie alebo autonómne funkcie potrebné pre vašu aplikáciu.
kontaktujte nás, aby sme prediskutovali vaše požiadavky na projekt